Ce moteur plus fin qu’un cheveu pourrait donner des muscles aux robots humanoïdes

Les moteurs qui animent les robots restent lourds, rigides et encombrants. Des chercheurs de l’EPFL ont pris le problème à l’envers avec le FiberMotor, un actionneur logé dans deux fibres creuses. La démonstration tient dans un fil et soulève déjà une petite charge.
Sur la mécanique, les robots à forme humaine progressent vite, beaucoup moins sur les muscles. Côté production, le rythme suit, puisqu’une usine chinoise sort déjà un humanoïde toutes les dix minutes. Leurs moteurs électriques restent pourtant encombrants, bruyants et rigides. Chaque articulation réclame un réducteur, une électronique de commande et de la place. Au moindre contact avec une personne, le risque grimpe.
Dans les laboratoires, la recherche vise des actionneurs souples, légers et capables de céder sous l’effort. Partout, les composants rétrécissent, et Honor a logé un bras motorisé miniature derrière le capteur photo de son Robot Phone. Pour un vêtement d’assistance ou une prothèse, la contrainte monte d’un cran. Il faut du fin, du pliable et du sans danger. À Lausanne, une équipe de l’EPFL propose une réponse inattendue.
Ce moteur fait coulisser deux fibres pour soulever une charge
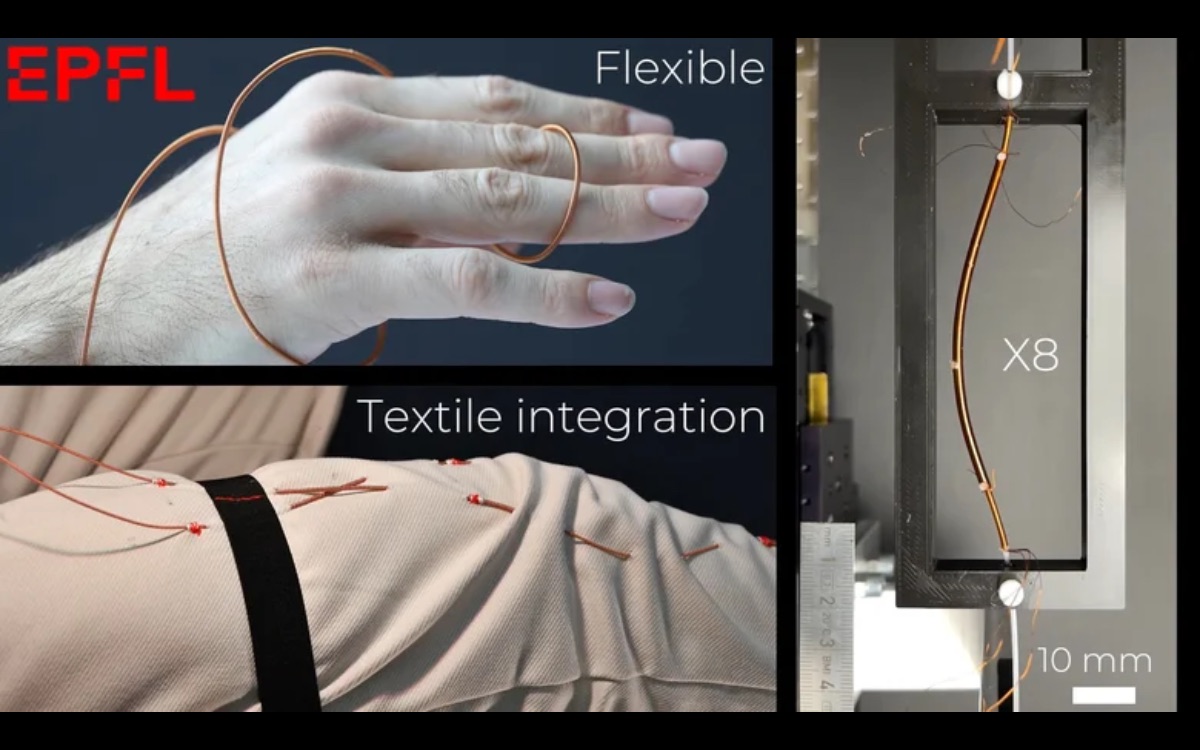
Le FiberMotor tient dans deux fibres creuses enroulées de cuivre isolé, pour une épaisseur comparable à celle d’un cheveu. Comme l’étude parue dans Advanced Materials le décrit, une tension électrique aligne les charges et fait glisser la fibre interne dans l’autre, à la manière d’un télescope. Sa course dépend seulement de la longueur, pas d’une contraction. Un seul exemplaire retient environ 75 grammes. Quatre assemblés soulèvent une tablette de chocolat de 46 g, puis replient un doigt robotisé à tendons. Sous une force excessive, l’ensemble glisse au lieu de se bloquer. Cette réversibilité compte beaucoup pour un contact direct avec un humain.
Plusieurs limites subsistent. Dans la plupart des essais, la tension est montée à 3 000 volts. Aucune alimentation portable ne tient ce niveau aujourd’hui. Toutes les quelques heures, une fine couche d’huile de silicone doit être réappliquée entre les fibres pour éviter les frottements. Le lavage d’un vêtement équipé reste aussi un casse-tête. Les chercheurs de l’EPFL ont déjà cousu un prototype de genouillère, puisque leur moteur accepte de suivre une trajectoire courbe. Ils travaillent maintenant sur des électrodes plus petites. Il faudra encore quelques années avant de voir le FiberMotor dans un exosquelette ou un robot du commerce.